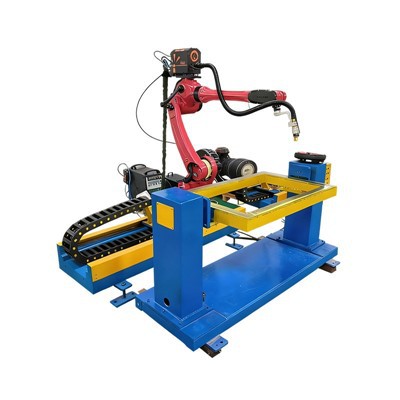
რა არის შედუღების რობოტი
რა არის Robotic Spot Welding
რობოტული ლაქების შედუღება გულისხმობს წინააღმდეგობის ადგილზე შედუღების ოპერაციებს, რომლებიც შესრულებულია შედუღების იარაღის სამრეწველო რობოტ მკლავზე დამაგრებით. The ადგილზე შედუღების რობოტიატარებს შედუღების იარაღს ორი ან მეტი გადახურული ლითონის ფურცლის დასამაგრებლად სპილენძის ელექტროდების მეშვეობით და გადასცემს მაღალ ელექტრო დენს ფურცლებში. სითბო წარმოიქმნება ფურცლების საკონტაქტო წერტილებში ელექტრული წინააღმდეგობის გამო, დნება ლითონის მცირე ფართობი და ქმნის გამდნარ აუზს. გაცივების და გამაგრების შემდეგ წარმოიქმნება შედუღების ფრაგმენტი-კერძოდ შედუღებული სახსარი-. ვინაიდან შედუღების იარაღს ატარებს პროგრამირებადი რობოტული მკლავი, ადგილზე შედუღების რობოტს შეუძლია განახორციელოს განმეორებითი შედუღება ავტომატურად ასობით წინასწარ განსაზღვრულ პოზიციაზე დაპროგრამებული ინსტრუქციების მკაცრი შესაბამისად, ხელით მუშაობის გარეშე, რაც შესაძლებელს გახდის შედუღების თითოეული წერტილის ზუსტი გამეორებას.
ადგილზე შედუღება VS წინააღმდეგობის შედუღება
ეს ორი ტერმინი ხშირად გამოიყენება ურთიერთშედარებით, მაგრამ ადგილზე შედუღება რეალურად არის ერთი ფილიალი წინააღმდეგობის შედუღების პროცესის ოჯახში, რომელიც ასევე მოიცავს ნაკერების შედუღებას და პროექციის შედუღებას. ამ კატეგორიის შედუღების ყველა მეთოდი იზიარებს მუშაობის ერთსა და იმავე პრინციპს: შედუღების სითბო წარმოიქმნება სამუშაო ნაწილების თანდაყოლილი ელექტრული წინააღმდეგობით ელექტროდის წნევის ქვეშ, და არა გარე ცეცხლიდან ან შემავსებლის შედუღების მავთულიდან. წერტილოვანი შედუღების განმსაზღვრელი თვისება ის არის, რომ თითოეული შედუღება ქმნის მხოლოდ დამოუკიდებელ წერტილოვანი-ფორმის სახსარს ლითონის ფურცლების გადაფარვის ზონაში. შედუღების ავტომატური რეჟიმი, რომელიც რეალიზებულია ადგილზე შედუღების რობოტის მიერ, მხოლოდ ცვლის ხელით მუშაობას და ფიქსირებული აღჭურვილობის პოზიციონირებას, ხოლო თავად შედუღების ფუნდამენტური ფიზიკური პრინციპი უცვლელი რჩება.

რატომ მივიღოთ რობოტული ავტომატიზაცია ადგილზე შედუღებისთვის

01
შედუღების ფორმირების თანმიმდევრული ხარისხი
02
მაღალი წარმოების ეფექტურობა
03
ძლიერი მიკვლევადობა
04
უსაფრთხო ავტომატიზირებული ოპერაცია
რობოტული ადგილზე შედუღების სამუშაო სადგურის ძირითადი კომპონენტები
რობოტული ადგილზე შედუღების სამუშაო სადგური ეყრდნობა სამი ძირითადი სისტემის კოორდინირებულ მუშაობას: შედუღების იარაღი, რომელიც ქმნის შედუღების ნაგლეჯებს, სამრეწველო რობოტი, რომელიც ამაგრებს და აყენებს შედუღების იარაღს, და კონტროლერი, რომელიც სინქრონიზებს რობოტის მოძრაობას და შედუღების ვადებს. ამ სამი კომპონენტის შესატყვისი შესრულება დიდწილად განსაზღვრავს მთელი საწარმოო ხაზის შედუღების ხარისხს და საოპერაციო სტაბილურობას.

მსუბუქი პნევმატური შედუღების იარაღი
შედუღების იარაღის, ტრანსფორმატორის და კაბელების საერთო წონა განსაზღვრავს რობოტის ნომინალურ დატვირთვას. მოდელის შერჩევისას პრიორიტეტული უნდა იყოს სამი ძირითადი პარამეტრი:
დატვირთვის მოცულობა: მან უნდა უზრუნველყოს შედუღების იარაღის სრული აწყობა დაცული დამატებითი უსაფრთხოების ზღვარით.
სამუშაო რადიუსი: დარწმუნდით, რომ ელექტროდის თავსახურს შეუძლია მიაღწიოს შედუღების ყველა პოზიციას სამუშაო ნაწილზე.
ცულების რაოდენობა: განსაზღვრავს რობოტის მოქნილობას, რათა თავიდან აიცილოს შეჯახება რთული სამუშაო ნაწილის სტრუქტურებთან.

რობოტული ადგილზე შედუღების მუშაობის პრინციპი
ყოველი რობოტული ლაქების შედუღების ოპერაცია დამოკიდებულია ორ ძირითად ელემენტზე: შედუღების ოთხი-ციკლი სახსრის ფორმირებისთვის და ძირითადი პარამეტრების ნაკრები, რომლებიც არეგულირებენ შედუღების პროცესს. მხოლოდ ამ ორი ელემენტის სრული გაგებით შეიძლება შედუღების ხარისხის სტაბილურად კონტროლი და პროცესის პარამეტრებში დამალული გადახრების თავიდან აცილება.
წინააღმდეგობის წერტილოვანი შედუღება აყალიბებს თითოეულ სახსარს ოთხი თანმიმდევრული ეტაპის გავლით. ლითონის შერწყმისთვის საჭირო სითბო წარმოიქმნება სამუშაო ნაწილის საკუთარი ელექტრული წინააღმდეგობისგან, ნაცვლად გარე ცეცხლისა ან შემავსებლის მავთულისა. მას შემდეგ, რაც ელექტროდები ამაგრებენ ლითონის ფურცლებს, მაღალი დენი მიედინება გადახურვის მასალებში. ჯოულის სითბო (I²R თერმული ეფექტი) წარმოიქმნება გაფუჭებულ ზედაპირებზე კონტაქტის წინააღმდეგობის გამო, კონცენტრირდება შედუღების წერტილში და დნება ადგილობრივი ლითონის პატარა გამდნარ აუზში. შედუღების დენის გათიშვის შემდეგ, ელექტროდები რჩება დამაგრებული, რათა მდნარი აუზი გაცივდეს და გამაგრდეს ზეწოლის ქვეშ, საბოლოოდ შექმნას შედუღების ნაგლეჯი-ნამდვილი შედუღებული სახსარი. ყველა სხვა სამუშაო ნაბიჯი ემსახურება ამ შედუღების ნაგლის შექმნას და ფორმირებას.
ოპერაციის დეტალური ეტაპები:
1. წინა-წნევის ეტაპი: ელექტროდები იხურება და დამაგრების ძალა იზრდება წინასწარ დაყენებულ მნიშვნელობამდე.
2. შედუღების მიმდინარე ეტაპი: შედუღების დენი ჩართულია და ფურცლების საკონტაქტო ზედაპირები დნება წინააღმდეგობის სითბოს ქვეშ.
3. Forge Holding წნევის ეტაპი: ელექტროენერგიის მიწოდება წყდება, სანამ ელექტროდები განაგრძობენ ზეწოლას, რაც საშუალებას აძლევს გამდნარ აუზს გამაგრდეს მკვრივ შედუღებამდე.
4. გამოშვების ეტაპი: იხსნება ელექტროდები და რობოტი გადადის შედუღების შემდეგ პოზიციაზე.
პროცესის პარამეტრების ერთობლიობა (ასევე ცნობილია, როგორც შედუღების განრიგი) წყვეტს, შეიძლება თუ არა შედუღების კვალიფიცირებული ნაგლის ჩამოყალიბება:
1. შედუღების მიმდინარეობა(ათასობით ამპერებში; ფოლადის ტიპიური დიაპაზონი არის დაახლოებით 8000-დან 15000 ამპერამდე): არასაკმარისი დენი ვერ აყალიბებს მოქმედ შედუღების ნაგლეჯს, ხოლო გადაჭარბებული დენი იწვევს მდნარი ლითონის გაფცქვნას.
2. წინა-წნევის ძალა(ასობით ნიუტონში ან ფუნტში-ძალა): არასაკმარისი წნევა ადვილად იწვევს შედუღების გაფცქვნას; გადაჭარბებული წნევა ათხელებს ლითონის ფურცლებს და ამცირებს შედუღების ნაგლის ზომას.
3. შედუღების დრო(იზომება AC ციკლებით ან მილიწამებით): თხელი ფურცლებისთვის შედუღების ხანმოკლე დროა მიღებული, ხოლო სქელი ფირფიტებისთვის საჭიროა მეტი ხანგრძლივობა.
4. ჩატარების დრო: უწყვეტი ზეწოლა გამოყენებული ელექტროენერგიის გათიშვის შემდეგ, რათა უზრუნველყოფილი იყოს შედუღების ნაგლის სრული, მყარი გამაგრება.
5. მოვალეობის ციკლი: ზედიზედ შედუღების მაქსიმალური რაოდენობა, რომელსაც იარაღს შეუძლია შეასრულოს გაგრილებისთვის შეფერხების საჭიროებამდე, რაც ასევე განსაზღვრავს წარმოების ხაზის რეალურ ზედა სიმძლავრეს.
იმის გასარკვევად, ვერგებით თუ არა, დააყენეთ რეალური მოთხოვნა ინჟინრის წინაშე. გაგზავნეთ თქვენი ნაწილის ნახაზი, ციკლის დრო და უჯრედის შეზღუდვები, და ჩვენ დაგიბრუნდებით კონფიგურაციითა და მიწოდების დროით.