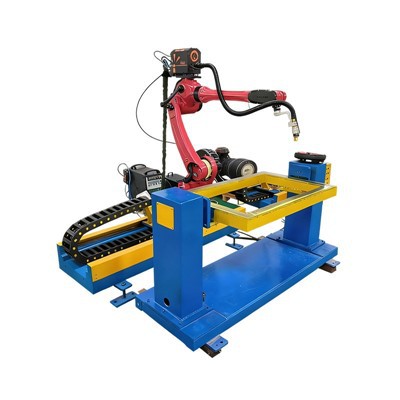
სამრეწველო რობოტული იარაღის წვდომა და წვდომა
რა არის სამრეწველო რობოტული მკლავი?
როგორც სამრეწველო გარემოში განლაგებული ავტომატური ოპერატიული მოწყობილობა, სამრეწველო რობოტული მკლავი აღჭურვილია სამი ან მეტი პროგრამირებადი მოძრაობის ღერძით.

ეს საშუალებას აძლევს ხელსაწყოების ან სამუშაო ნაწილების სივრცით გადაადგილებას წარმოების პროცედურების შესასრულებლად, როგორიცაა შედუღება, სპრეით შეღებვა, პალეტიზაცია, ჩარხების ჩატვირთვა/გადმოტვირთვა და აწყობა.
1. განსხვავებები სამრეწველო რობოტ იარაღსა და ერთობლივ რობოტებს შორის
სამრეწველო რობოტული იარაღი აქვს სწრაფი მუშაობის სიჩქარე და ძლიერი ზემოქმედების ძალა, შექმნილია მაღალი სიჩქარით, მძიმე ტვირთამწეობით და უწყვეტი მასობრივი წარმოებისთვის. ისინი უნდა იყოს შემოსაზღვრული დამცავი ღობეებით ადამიანებისა და მანქანების განცალკევების მიზნით, რაც შეუძლებელს ხდის ადამიანებს-რობოტების მჭიდრო თანამშრომლობას.

კოლაბორაციული რობოტები აღჭურვილია ჩაშენებული-ძალის სენსორებით უაღრესად მგრძნობიარე შეჯახების გამოვლენით, რომელიც დაუყოვნებლივ შეჩერდება მუშებთან დაკავშირებისას. მიუხედავად კომპრომეტირებული სიჩქარისა და ტვირთამწეობისა, მათ ჩვეულებრივ არ სჭირდებათ უსაფრთხოების ღობეები და შეუძლიათ იმუშაონ ოპერატორებთან ერთად იმავე სამუშაო სადგურზე.

2. განსხვავებები შესრულების პარამეტრებში
სამრეწველო რობოტული იარაღის უპირატესობები: მაღალი ოპერაციული სიჩქარე, მძიმე ტვირთამწეობა და დიდი წვდომა, შესაფერისი მაღალი-ინტენსივობის უწყვეტი მასობრივი წარმოებისთვის.
ერთობლივი რობოტების უპირატესობები: მსუბუქი და მოქნილი სტრუქტურა, მაგრამ შეზღუდული სიჩქარით და მაქსიმალური დატვირთვით, გამოიყენება მხოლოდ მსუბუქი და მცირე სამუშაო ნაწილების დასამუშავებლად.
3. მოქმედი წარმოების სცენარები
სამრეწველო რობოტული იარაღი: მაღალი-ციკლი და მძიმე-პროცესები, მათ შორის შედუღება, მძიმე მასალების პალეტირება, ჭედურობა და მანქანების მოვლა.
ერთობლივი რობოტები: მცირე-ნაწილების აწყობა, შემოწმება, გაპრიალება, მსუბუქი დამუშავება და მოქნილი წარმოება მცირე პარტიებით და მრავალფეროვანი პროდუქტის ტიპებით.
როგორ მუშაობს სამრეწველო რობოტული მკლავი?
სამრეწველო რობოტულ იარაღს აქვს სერიული ბმული სტრუქტურა. ხისტი საყრდენი მყარად არის დამაგრებული მიწაზე, მრავალი მექანიკური რგოლით და მბრუნავი სახსრებით, რომლებიც დაკავშირებულია ბოლოს{-ბოლომდე, რომელიც ვრცელდება მაჯამდე და ბოლო ხელსაწყოს ფლანგამდე. ბაზარზე არსებული რობოტული იარაღის დიდი უმრავლესობა იღებს ამ სერიულ დიზაინს; არსებობს პარალელური რობოტების მცირე რაოდენობა, მაგრამ აქვთ შეზღუდული გამოსაყენებელი სცენარები, რომლებიც მოგვიანებით იქნება განხილული. თითოეული სახსარი შეესაბამება ერთი დამოუკიდებლად კონტროლირებადი მოძრაობის ღერძს და სტანდარტული მოდელები აღჭურვილია ექვსი ღერძით J1-დან J6-მდე.

ექვსი ღერძი იყოფა ორ ჯგუფად: პირველი სამი ღერძი J1 (ძირი), J2 (მხრები) და J3 (იდაყვი) არის განლაგების ღერძი. J1 ატრიალებს მთელ მკლავს მარცხნივ და მარჯვნივ, J2 ატრიალებს ქვედა მკლავს წინ და უკან, ხოლო J3 აწევს და აწევს ზედა მკლავს. ტანდემში მუშაობისას მათ შეუძლიათ მაჯის გადატანა სამუშაო კონვერტის ნებისმიერ პოზიციაზე.
დანარჩენი სამი ღერძი J4, J5 და J6 ინტეგრირებულია მაჯის შიგნით, როგორც ორიენტაციის ღერძი. მათ შეუძლიათ დაატრიალონ, დახრილი და გადაატრიალონ ბოლო ხელსაწყო, რათა ის დაასწორონ სამუშაო ნაწილებთან ნებისმიერი კუთხით.
მარტივად რომ ვთქვათ: სამი ღერძი განსაზღვრავს ხელსაწყოს პოზიციას, ხოლო დანარჩენი სამი არეგულირებს მის პოზას. ექვსი ღერძი წარმოადგენს მინიმალურ კონფიგურაციას, რომელიც საჭიროა ხელსაწყოს თავისუფლად პოზიციონირებისთვის და ორიენტირებისთვის ნებისმიერ წერტილში და ნებისმიერ კუთხეში სივრცეში, რის გამოც ექვსი-ღერძიანი რობოტული მკლავი არის ძირითადი გადაწყვეტა ქარხნის ავტომატიზაციისთვის.
როგორ წავიკითხოთ Robot Arm Datasheet
მოდელების კატეგორიების შევიწროების შემდეგ, როგორიცაა ექვს-ღერძიანი რობოტული მკლავი, ერთობლივი რობოტები და რობოტების პალეტირება, სპეციფიკაციების ფურცლები ემსახურება როგორც ძირითადი მითითება თითოეული მოდელის პრაქტიკულობის შესაფასებლად. მწარმოებლების მიერ მოწოდებული ნომინალური პარამეტრები ძირითადად ოპტიმალური მნიშვნელობებია, რომლებიც მიიღება იდეალურ საოპერაციო პირობებში, რაც ხშირად მალავს კრიტიკულ ოპერაციულ შეზღუდვებს და ადვილად შეიძლება გამოიწვიოს მოდელის არასწორი შერჩევა.
ხუთი ძირითადი პარამეტრი პირდაპირ განსაზღვრავს რობოტული იარაღის ოპერატიულ შესრულებას: შეფასებული დატვირთვა, სამუშაო რადიუსი, განმეორებითი პოზიციონირების სიზუსტე, ციკლის დრო და თავისუფლების ხარისხი (ღერძების რაოდენობა). აღსანიშნავია, რომ ტვირთამწეობა და სამუშაო რადიუსი ურთიერთშემზღუდავია; საჭიროა ყოვლისმომცველი საერთო შეფასება იმის ნაცვლად, რომ შეფასდეს რომელიმე ერთი პარამეტრი ცალ-ცალკე.
1. დატვირთვა
როდესაც მუშაობთ ნომინალური სიჩქარით სტანდარტული წვდომით, შესრულების დეგრადაციის ან მომსახურების ხანგრძლივობის დაკარგვის გარეშე. ძირითადი ხარვეზები, რომელთა თავიდან აცილება მოდელის არჩევისას
არა მხოლოდ გამოთვლა ეს ეხება დატვირთვის მაქსიმალურ წონას, რომელიც რობოტულ მკლავს შეუძლია სტაბილურად ატაროს თავად სამუშაო ნაწილის წონა; უნდა დაემატოს-ს-Arm Tooling-ის (EOAT) ჯამური წონა, მათ შორის აქსესუარები, როგორიცაა სამაგრები, ვაკუუმური შეწოვის ჭიქები, სწრაფი-შესაცვლელი მოწყობილობები, სენსორები და კაბელები.
ორი ძირითადი კრიტერიუმი
რეიტინგული ტვირთამწეობა განისაზღვრება დატვირთვის სტანდარტული სიმძიმის ცენტრისა და სამონტაჟო ოფსეტური მანძილის საფუძველზე. უფრო მძიმე ხელსაწყოები ან სიმძიმის ცენტრის გადაადგილება შეამცირებს რეალურ დატვირთვას. ყოველთვის შეამოწმეთ დატვირთვის-მიღწევის მრუდი, ნაცვლად იმისა, რომ დაეყრდნოთ მხოლოდ რეკლამირებულ ნომინალურ დატვირთვას.
მოდელის შერჩევისას დაცული უნდა იყოს უსაფრთხოების ზღვარი 20%-დან 30%-მდე, რათა თავიდან აიცილოს ინერცია აჩქარებისა და შენელების დროს და მოახდინოს ხელსაწყოების მომავალი განახლებები. ტვირთამწეობა, რომელიც მხოლოდ სამუშაო მოთხოვნებს აკმაყოფილებს, მიუთითებს მცირე ზომის სპეციფიკაციაზე.

2. მაქსიმალური მიღწევა
ეს ნიშნავს მაქსიმალურ სწორ-ხაზის მანძილს რობოტული მკლავის საყრდენის ცენტრიდან ხელსაწყოს ფლანგამდე, რომელიც განსაზღვრავს ეფექტურ სამუშაო კონვერტს. მისი სამუშაო ფართობი არ არის რეგულარული სფერო; ბრმა ზონები არსებობს ფუძის ზემოთ და ქვემოთ, ხოლო სახსრების მობილურობა უკიდურესად სუსტია ბაზასთან ახლოს მდებარე ადგილებში.
მოდელის შერჩევის სახელმძღვანელო
არ აირჩიოთ მოდელი მხოლოდ მაქსიმალური მიღწევის საფუძველზე. გადაამოწმეთ სამუშაო კონვერტი არჩევის-და-ადგილის პოზიციებზე, ხელსაწყოების განლაგებაზე და მასალის შემავალი/გამოსასვლელი წერტილებიდან. ბოლო ინსტრუმენტს შეუძლია გააფართოვოს სამუშაო რადიუსი, მაგრამ სახსრების ბრუნვის კუთხეები შეამცირებს ეფექტურ ოპერაციულ დიაპაზონს. უფრო გრძელი წვდომა შეესაბამება დაბალი ტვირთამწეობის სიმძლავრეს და დანადგარის იატაკის უფრო დიდ ადგილს, რადგან ეს პარამეტრები ზღუდავს ერთმანეთს.
3. განმეორებითი პოზიციონირების სიზუსტე პოზიციონირების აბსოლუტური სიზუსტის წინააღმდეგ
განმეორებითი პოზიციონირების სიზუსტე
რობოტული მკლავის თანმიმდევრულობა, რომელიც არაერთხელ უბრუნდება ხელით ნასწავლ სამიზნე წერტილებს, ჩვეულებრივ ±0.0X მმ. ეს არის მთავარი სარეკლამო პარამეტრი, რომელიც ხაზგასმულია მწარმოებლების მიერ და შესაფერისია ოპერაციის უმეტესი სცენარისთვის ფიქსირებული მოძრაობის ტრაექტორიებით.
პოზიციონირების აბსოლუტური სიზუსტე
რობოტული მკლავის სიზუსტე, რომელიც აღწევს დაუსწავლელ კოორდინატებს, რომლებიც გენერირებულია CAD ნახაზებიდან, ოფლაინ პროგრამირების პროგრამული უზრუნველყოფის ან ხედვის სისტემებიდან. სიზუსტის ეს მნიშვნელობა ბევრად ჩამოუვარდება განმეორებით პოზიციონირების სიზუსტეს და იშვიათად არის ჩამოთვლილი პროდუქტის სპეციფიკაციებში. ის ემსახურება როგორც კრიტიკულ ძირითად პარამეტრს ოფლაინ პროგრამირების, ხედვის ინტეგრაციისა და რობოტების ურთიერთშემცვლელობის აპლიკაციებისთვის.
გავრცელებული მცდარი წარმოდგენა
ორი მეტრიკა ურთიერთშემცვლელი არ არის. განმეორებითი პოზიციონირების მაღალი სიზუსტე არ იძლევა მაღალი აბსოლუტური პოზიციონირების სიზუსტის გარანტიას.
4. ციკლის დრო / ოპერაციული სიჩქარე
ეს პარამეტრი ასახავს აღჭურვილობის წარმოების თეორიულ შესაძლებლობებს და წარმოადგენს პროდუქტის სპეციფიკაციებში ყველაზე იდეალიზებულ ინდექსს. მწარმოებლების მიერ გამოქვეყნებული რეიტინგული ციკლის დრო და მაქსიმალური სიჩქარე გამოითვლება სტანდარტული ოპერაციული პირობებით, რომელშიც მოცემულია მოკლე მგზავრობის მანძილი, მსუბუქი დატვირთვა და ოპტიმიზებული პარამეტრები, რომლებიც არ ემთხვევა რეალურ-მსოფლიო წარმოების გარემოს.
ციკლის ფაქტობრივ დროზე გავლენას ახდენს ტვირთის წონა, მგზავრობის მანძილი, შუალედური პუნქტები და პროცესის გაჩერების დრო (გაცემის, შედუღების, ზუსტი განლაგების ბუფერიზაციისთვის). რეალური წარმოების გამომუშავება ზოგადად დაბალია, ვიდრე რეიტინგული ღირებულება. გაზომილი ტესტის მონაცემები ან სიმულაციის შედეგები უპირატესობას ანიჭებს წარმოების ძირითად სცენარებს.
5. თავისუფლების ხარისხი (DOF) / ცულების რაოდენობა
ეს ეხება რობოტულ მკლავზე დამოუკიდებლად მოძრავი სახსრების რაოდენობას, რაც განსაზღვრავს ბოლო ეფექტორის სამუშაო პოზის მოქნილობას:
1. 4-ღერძიანი რობოტები (SCARA რობოტები, ყველაზე პალეტიზირებული რობოტები): მაღალი სიჩქარე და სიმტკიცე, ბოლო ეფექტორებით, რომლებსაც შეუძლიათ მხოლოდ ვერტიკალური მოქმედებები. იდეალურია გეგმური არჩევისთვის-და ადგილის, პალეტირების და მარტივი აწყობის ამოცანებისთვის.
2. 6-ღერძიანი რობოტული მკლავები: რეგულირებადი პოზები ყველა კუთხით, რაც შესაძლებელს ხდის სამუშაო ნაწილებთან მიდრეკილ დამაგრებას. ვარგისია შედუღების, კომპლექსური აწყობისა და არარეგულარული ფორმის სამუშაო ნაწილების მანქანით ჩატვირთვა/გადმოტვირთვისთვის.
3. 7-ღერძის ზედმეტი რობოტული მკლავები: შეუძლია აარიდოს აღჭურვილობას დაბრკოლებები და შეინარჩუნოს სტაბილური ბოლო-ეფექტური პოზები კომპაქტურ სამუშაო სადგურებშიც კი, რომელიც შესაფერისია რთული სივრცით შეზღუდული სამუშაო პირობებისთვის.
შერჩევის პრინციპი: ღერძების კონფიგურაცია რეალური მოთხოვნის შესაბამისად. მაღალი{1}}მრავალღერძიანი-მოდელები არასაჭიროა მარტივი პლანშეტური აპლიკაციებისთვის, რათა თავიდან იქნას აცილებული ზედმეტი ხარჯები.
განაცხადის სცენარები
სპეციფიკაციების ფურცლები მნიშვნელოვანია მხოლოდ მაშინ, როდესაც შეესაბამება რეალურ წარმოების პროცესებს. განმეორებადობა ± 0,05 მმ, კრიტიკული მეტრიკა შედუღებისთვის, არ არის დაკავშირებული 400 ტონა შტამპის ხაზებთან, სადაც მოძრაობის დრო და იატაკის ნაკვალევი უპირატესობას ანიჭებს.
1. შედუღება: აირჩიეთ რობოტები შედუღების გზაზე დაფუძნებული დატვირთვის ნაცვლად
რკალის შედუღება დიდწილად ეყრდნობა ბილიკის ზუსტ მიკვლევას. შედუღების ნაკერები ხშირად არის მოხრილი, ვერტიკალური ან ღრმა შიგნით ჩაღრმავებული მოწყობილობები. შედუღების ჩირაღდანი უნდა შეინარჩუნოს თანმიმდევრული დგომის მანძილი და მოგზაურობის კუთხე, რადგან დნობის შედუღების აუზი ძალიან მგრძნობიარეა მცირე გადახრებისთვის. ჩირაღდნები და მათი კაბელები იწონის მხოლოდ რამდენიმე კილოგრამს, ამიტომ ტვირთამწეობა არ არის მთავარი პრიორიტეტი. ძირითადი მოთხოვნები მოიცავს უწყვეტი ბილიკის მაღალ სიზუსტეს, წვრილ და მოქნილ მაჯას და საკმარის სამუშაო წვდომას. რეკომენდირებული გამოსავალია 6-ღერძიანი არტიკულირებული რობოტი 6–20 კგ ტვირთამწეობით, აღჭურვილია ნაკერების თვალთვალის ან რკალის მეშვეობით სენსორული სისტემებით და კონტროლერით, რომელიც უზრუნველყოფს გლუვი მოძრაობის ინტერპოლაციის საშუალებას.
2. შეღებვა და წებოვანი დისპენსირება: უპირატესობა მიანიჭეთ ერთგვაროვან საფარს შესხურების სიჩქარეზე
შეღებვის რობოტებზე მოქმედებს ორი სავალდებულო სტანდარტი: სრული აფეთქების-კონსტრუქცია და თანმიმდევრული საფარის სისქე. საღებავების ჯიხურები შეიცავს აალებადი გამხსნელის ნისლს, რაც სტანდარტულ რობოტულ მკლავებს ხანძრის სერიოზულ საფრთხედ აქცევს. სპრეის იარაღმა უნდა შეინარჩუნოს მუდმივი მანძილი, კუთხე და მოგზაურობის სიჩქარე; არათანმიმდევრული მოძრაობა იწვევს ზოგად დეფექტებს, როგორიცაა ცვენა, შიშველი ლაქები და ფორთოხლის ქერქის ტექსტურა. ჩაღრმავებული-მკლავის მაჯები შიგნიდან გაატარეთ საღებავი და ჰაერის შლანგები, რათა თავიდან აიცილოთ მილის ჩარევა შესხურების ნიმუშთან. მსუბუქი, გრძელვადიანი-აფეთქების საწინააღმდეგო-6-ღერძიანი რობოტები იდეალურია, აღჭურვილია სრული IP დაცვა ზედმეტად გაფრქვევისგან და ოპტიმიზირებულია სტაბილური ტრაექტორიებისთვის და არა მძიმე ტვირთამწეობისთვის.
3. პალეტიზაცია და დეპალეტიზაცია: აირჩიეთ რობოტები დატვირთვის, წვდომისა და ციკლის დროის მიხედვით
მაღალი სიზუსტე არ არის საჭირო პალეტიზაციისთვის. მოდელის შერჩევა დამოკიდებულია სამ ფაქტორზე: დატვირთვა, სამუშაო რადიუსი და ციკლის სიჩქარე. სტანდარტული მუყაოები იწონის 15-50 კგ-ს და რობოტებმა უნდა დაფარონ პალეტების სრული დაწყობის ადგილი. 2 მეტრის სიმაღლეზე დაწყობილ პლატას ესაჭიროება დაახლოებით 3 მეტრი მისაწვდომობა, გამომავალი გაზომილი მუყაოებში წუთში. 4-ღერძების პალეტირებადი რობოტები უზრუნველყოფენ ოპტიმალურ შესრულებას. მათი გამოყოფილი ვერტიკალური მაჯები აღმოფხვრის ზედმეტ ღერძებს, ძრავის მთელ სიმძლავრეს გადააქვს დატვირთვის ტევადობამდე და ფართო წვდომამდე უმაღლესი ხარჯების ეფექტურობისთვის.
იმის გასარკვევად, ვერგებით თუ არა, დააყენეთ რეალური მოთხოვნა ინჟინრის წინაშე. გაგზავნეთ თქვენი ნაწილის ნახაზი, ციკლის დრო და უჯრედების შეზღუდვები, და ჩვენ დაგიბრუნდებით კონფიგურაციით და წარდგენის დროით - [მოითხოვეთ ციტატა] / [ესაუბრეთ ინჟინერს] ან მოგვწერეთ WhatsApp-ზე. მეტი ვინ ვართ ჩვენ ჩვენს [გვერდის შესახებ] და ბოლო აშენებები [შემთხვევის შესწავლა].